وحدة البرمجة اليدوية (تيش بندانت)، على حد تعبير ISO 10218-1، هي وحدة محمولة مرتبطة بنظام التحكم يُبرمَج بها الروبوت أو يُحرَّك. وهي أيضًا من أكثر واجهات الإنسان والآلة حساسيةً للسلامة في المصنع: يدخل المشغّل حاملًا إياها إلى المساحة المحمية لينفّذ التشغيل النقطي (jog) ويعلّم النقاط ويتحقق منها من مسافة قريبة، أما جهاز التمكين وإيقاف الطوارئ في الوحدة فيمثلان الخط الأخير بين ذراع متحركة وإنسان. ومع انتقال هذه الوحدات من الكابلات المربوطة إلى وحدات متنقلة لاسلكية على غرار الأجهزة اللوحية، تتوقف بطاريتها عن كونها وسيلة راحة وتصبح جزءًا من سلسلة السلامة الوظيفية. تشرح هذه الورقة الأولى عن طاقة نيكل-هيدريد الفلز لوحدات البرمجة اللاسلكية مبدأ العمل وملف الحمل الناتج عنه. وتستعرض جهاز التمكين ثلاثي المواضع الذي لا يسمح بالحركة إلا في موضعه الأوسط، وإيقاف الطوارئ الذي يأمر بإيقاف متحكَّم فيه، ومبدّل الوضع الذي يختار التعليم بسرعة مخفّضة، والوصلة اللاسلكية التي يجب أن يفرض فقدانها حالة آمنة. ثم تشرّح الحمل الكهربائي: إضاءة خلفية لشاشة لمس مهيمنة، ومعالجًا يعرض نماذج روبوت ثلاثية الأبعاد، وجهاز راديو لاسلكيًا بطورَي استقبال وإرسال، وفوق كل ذلك دائرة السلامة التي يجب أن تبقى مغذّاة وحتمية عند كل حالة شحن، لأن وحدة تنطفئ ببساطة في يد عامل داخل الخلية هي بحد ذاتها خطر. وترسخ وثائق الروبوتات الحقيقية سلوك السلامة، من منطق المواضع الثلاثة الصريح لوحدات الروبوتات التعاونية إلى إيقافات الطوارئ التي تزيل التغذية عن المُشغّلات باعتبارها حدثًا من فئة الإيقاف 1.
يتطلب التشغيل والتعليم أن يدخل إنسان إلى مدى الروبوت ويحرّكه عبر المواضع المرغوبة، ويحدد نقاط المسار، ويضبط السرعات ويتحقق من المسارات خطوة بخطوة. تُعرّف ISO 10218-1 الوحدة بأنها وحدة البرمجة والتشغيل النقطي المحمولة؛ وتضع ISO 10218-2 متطلبات النظام الروبوتي المتكامل، بما في ذلك سير عمل التعليم المحمي الذي يُمنع فيه التشغيل التلقائي، ويُختار وضع تعليم يُحدَّد بمفتاح، ولا يُسمح بالحركة إلا أثناء الإمساك بجهاز التمكين.
تحمل الوحدة بالتالي مجموعة مميزة من أدوات التحكم: شاشة كبيرة بواجهة التشغيل النقطي والبرمجة، ومبدّل وضع، وزر إيقاف طوارئ بارز على شكل فطر، ومفتاح تمكين ثلاثي المواضع (رجل ميت) واحد أو أكثر يُقبَض عليه أثناء التشغيل النقطي. وفي الوحدة اللاسلكية، يجب أن تعمل كل هذه العناصر، إضافة إلى الراديو الذي يحمل إشارات التشغيل النقطي والسلامة، من بطارية مدمجة مع التصرف بحتمية جهاز سلامة سلكي.
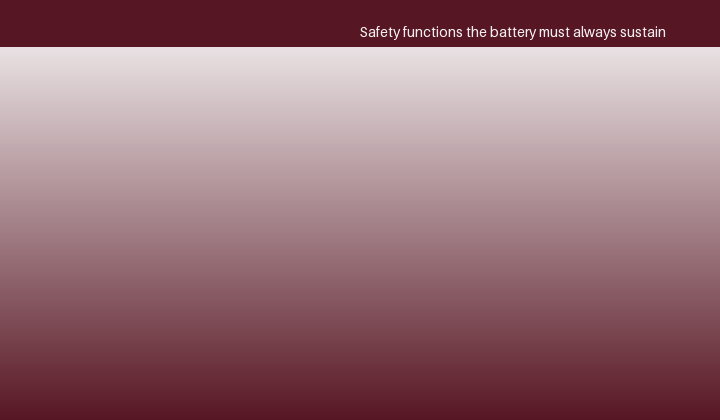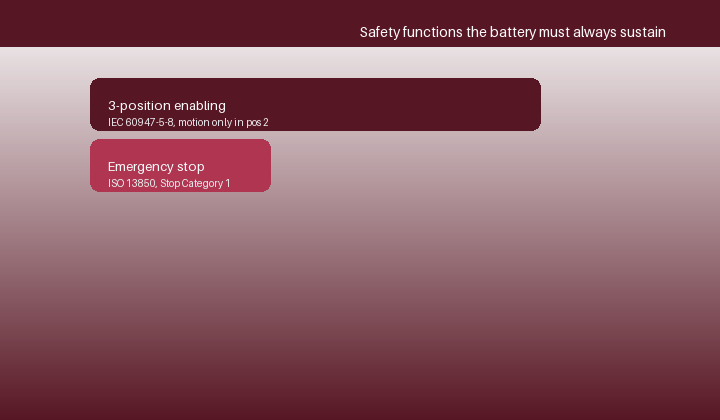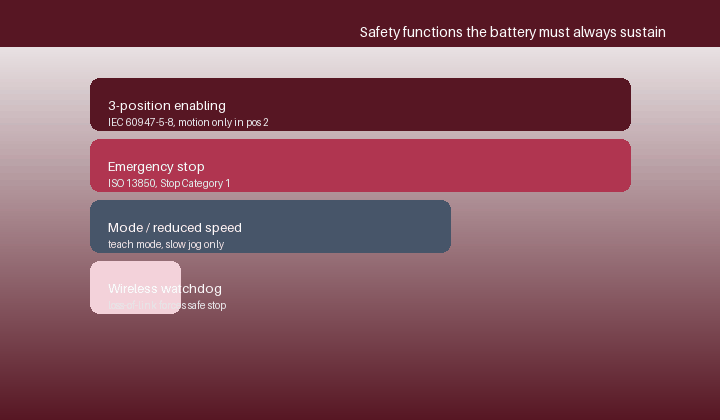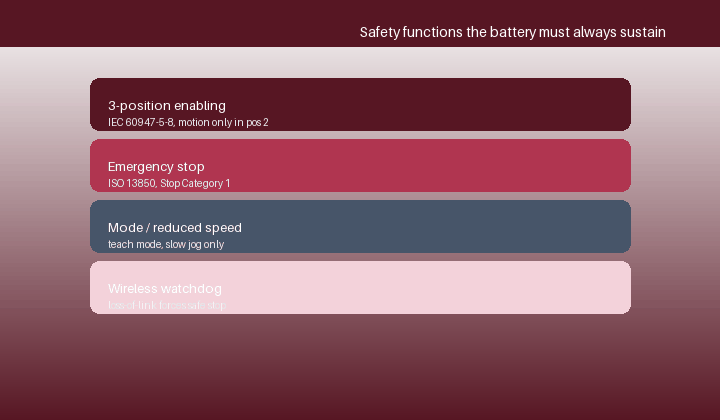
جهاز التمكين ثلاثي المواضع، المحدَّد لأجهزة القطع والوصل في IEC 60947-5-8 والمطلوب وفق ISO 10218، له ثلاث حالات ميكانيكية مستقرة بمنطق غير بديهي عمدًا: الموضع 1، المُفلَت بالكامل، لا يسمح بأي حركة؛ والموضع 2، الموضع الأوسط الذي يُبلَغ بقبضة خفيفة، يُمكّن الحركة بسرعة تعليم مخفّضة؛ والموضع 3، المضغوط بالكامل في رد فعل ذعر، لا يسمح مجددًا بأي حركة. فالإفلات أو الإمساك المفرط يوقفان الروبوت كلاهما. ويصرّح المصنّعون صراحةً أن جهاز التمكين هو تحكم تشغيلي، وليس إيقاف طوارئ، وأن وضع القيادة الحرة (freedrive) أو التشغيل النقطي لا ينشط إلا في الموضع 2.
يُنفَّذ هذا المنطق عبر ملامسات أو مدخلات سلامة ثنائية القناة كاشفة للأعطال، وعلى الوحدة اللاسلكية يجب أن تُنقل حالة تلك القنوات بزمن انتقال منخفض وتكامل عالٍ كوصلة اتصال سلامة. ومن زاوية التغذية، تسحب سلسلة مدخلات السلامة تيارًا مستمرًا صغيرًا لكنه غير قابل للمساومة: يجب أن تبقى حيّة، مزالًا عنها الارتداد، ومنقولةً بشكل صحيح عند أي حالة للبطارية، ولهذا لا يمكن تصميم وحدة البرمجة كهاتف استهلاكي ينطفئ ببساطة عند الصفر بالمئة.
يتبع إيقاف الطوارئ في الوحدة معيار ISO 13850، ويحقق وفق IEC 60204-1 فئة إيقاف محددة؛ وتصف وثائق الروبوتات التعاونية الضغط على إيقاف الطوارئ بالوحدة بأنه فئة إيقاف 1، تُؤمَر فيه المفاصل بالتوقف، وبمجرد بلوغ سكون مُراقَب تُزال التغذية عن المُشغّلات ومخرجات العدة. وفي وضع التعليم، تُحدَّ السرعة بقيمة مخفّضة — تضع ISO 10218 سقفًا للتشغيل النقطي بسرعة بطيئة، يُطبَّق على نطاق واسع بما لا يزيد عن 250 مم/ث — لحماية مشغّل قريب المدى.
تشكّل هذه الوظائف متطلب البطارية على نحو محدد: فالضغط على إيقاف الطوارئ أو إفلات التمكين يجب أن ينجح دائمًا، ويجب أن تحتفظ الوحدة باحتياطي كافٍ لإرسال أمر الإيقاف واستلام الإقرار وبيان الحالة الناتجة. لذا فإن بنية البطارية التي تحجز احتياطي سلامة مضمونًا دون مستوى «المشغّل المفرَّغ» إلزامية وليست اختيارية.
إن الانتقال إلى اللاسلكية يزيل الكبل لكنه يضيف نمط عطل لا تعرفه الوحدة السلكية أبدًا: فقدان الوصلة الراديوية. وتقتضي ممارسات سلامة الآلات وفق IEC 60204-1 ومعايير سلامة الروبوتات أن يؤدي انقطاع وصلة تحكم لاسلكية إلى إيقاف آمن، حيث يتوقف الروبوت إذا لم تُستَلَم رسالة تمكين أو أمر صالحة وفي حينها ضمن نافذة المراقب (watchdog). لذلك تتبادل الوحدة والمتحكم برقيات السلامة بمعدل ثابت، وأي طرف يعلن فقدان الوصلة يأمر بالحالة الآمنة.
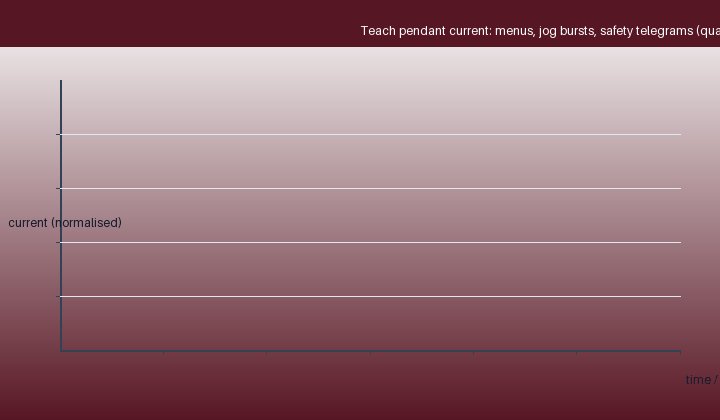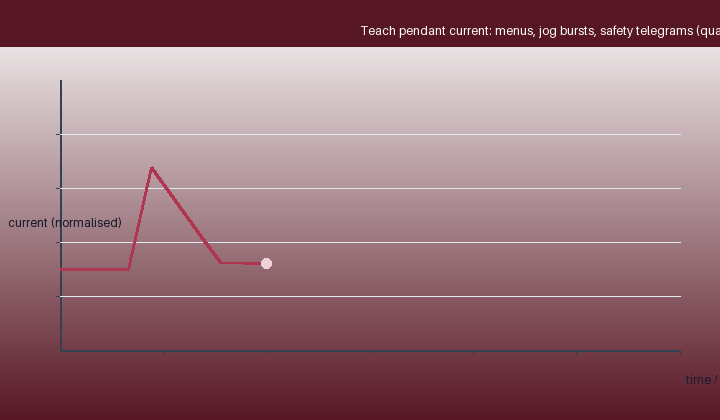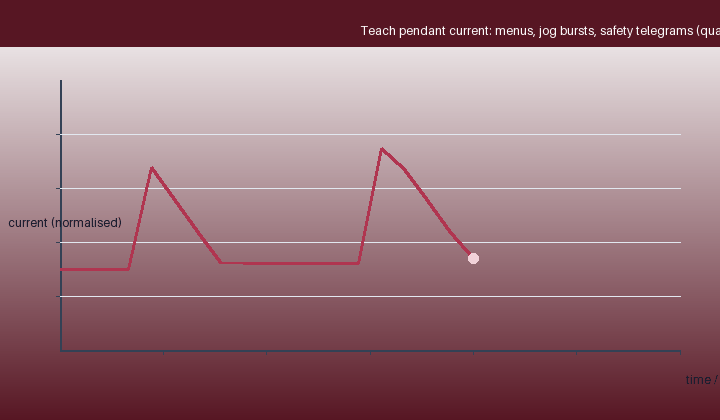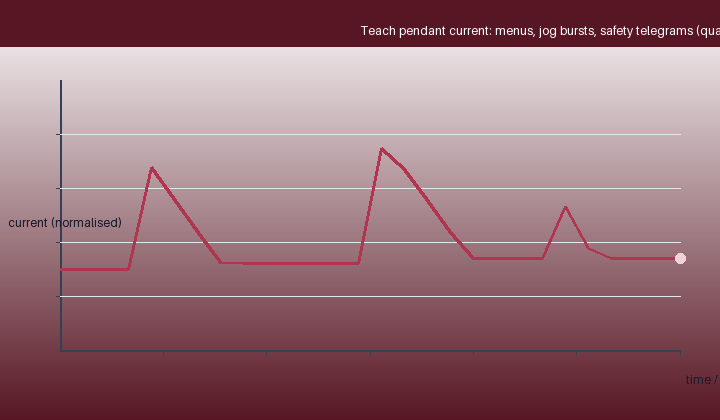
يسهم الراديو بحمل مميز — طور استقبال مستمر مع قمم إرسال دورية تحمل قيم التشغيل النقطي وحالات قنوات السلامة — ويجب على البطارية إسناد تلك القمم دون انخفاض جهد (brown-out) يفسّره المتحكم على أنه فقدان للوصلة. يتتبع الشكل المتحرك الأول تيار الوحدة خلال جلسة تعليم، مقارنًا خط أساس الشاشة والعرض، ورشقات التشغيل النقطي وبرقيات السلامة؛ ويطبّق الثاني طبقات وظائف السلامة التي يجب على البطارية إبقاءها حيّة.
تهيمن على طاقة الوحدة الحديثة شاشة اللمس الكبيرة الساطعة ومعالج الرسوميات الذي يعرض الروبوت ومساحة عمله؛ ويُعد تعتيم الإضاءة الخلفية ومهلة الشاشة أداتي الطاقة الرئيسيتين. وخلف ذلك يقع معالج التطبيق، والراديو اللاسلكي، والمفاتيح ذات الإضاءة الخلفية، وسلسلة مدخلات السلامة منخفضة الاستهلاك لكنها تعمل دائمًا. وخلافًا للجهاز اللوحي، تقود الوحدة أيضًا تغذية راجعة صوتية ولمسية، وعليها أن تستيقظ فورًا عند الإمساك بمفتاح التمكين.
الحمل على شكل دفعات وتفاعلي — فترات هادئة طويلة من استخدام القوائم تتخللها جلسات تشغيل نقطي بشاشة عالية السطوع وحركة راديو مستمرة — لكنه محدود بأرضية صلبة: فمهما كان التيار المتوسط، يجب أن تستمر وظائف السلامة ومراقب الوصلة في العمل حتى عتبة محددة لانخفاض البطارية، تحتها تُنبّه الوحدة وتطلب إنهاء التعليم على نحو متحكَّم فيه، ثم تمنع الحركة في النهاية بدلًا من أن تنطفئ في منتصف التشغيل النقطي.
يُسفر التحليل عن مواصفة بطارية تختلف تمامًا عن الجهاز الاستهلاكي: طاقة كافية لوردية تعليم أو صيانة واقعية والشاشة عند سطوع العمل؛ ومقاومة داخلية منخفضة لقمم الراديو والمعالج دون إرباك خط التغذية؛ واحتياطي سلامة مضمون ومُوزَن بشكل منفصل يُبقي سلسلة التمكين وإيقاف الطوارئ وبرقيات الوصلة حيّة بالقدر الكافي لإيقاف الروبوت وإعادة التحكم بنظافة؛ وبيان دقيق وحتمي لحالة الشحن؛ وتحمّل لدرجات الحرارة الصناعية والسقوط. وتحوّل الورقة الثانية هذا إلى تصميم حزمة ملموس وتقارن نيكل-هيدريد الفلز بأمانة مع خلايا أيون الليثيوم المستخدمة في الأجهزة اللوحية الاستهلاكية؛ وترسم الثالثة خريطة أدلة ISO 10218 وIEC 60204-1 والسلامة الوظيفية والراديو والبطارية التي يجب أن تحملها الوحدة.
إن تصميم بطارية الوحدة باعتبارها نظامًا فرعيًا متعلقًا بالسلامة — وليس مصدر طاقة اعتياديًا — هو الانضباط الذي يمنع أخطر عطل يمكن أن يصيب جهاز تعليم لاسلكي: أن تنطفئ في يد مشغّل يقف داخل مدى الروبوت.
Weijiang Power تصمّم وتصنّع خلايا هيدريد معدن النيكل المُحكمة الإغلاق وحزمًا صناعية مطابقة للمعدات النائية والخارجة عن الشبكة والمتصلة بالسلامة، وتدعم شركاءها من مصنّعي المعدات الأصلية (OEM) بملفات أداء IEC 61951-2، وأدلة سلامة IEC 62133-2، وتوصيف الحمل النبضي، واختبارات المدى الحراري الواسع، والتحقق المشترك للشاحن/الحزمة. أخبرنا بدورة عملك، وتيار الذروة، ونطاق درجة الحرارة، وهدف الاستقلالية، والمعايير التي يجب أن يفي بها منتجك، وسيحدّد مهندسونا تركيبة خلية-وحزمة تحافظ على زمن التشغيل والموثوقية والعمر الافتراضي. استعرض المجموعة على صفحة المنتجات.


